구조·배치 검토
전자부품 크기, 배선 경로, 가동 범위와 조립 순서를 기준으로 구조를 정리합니다.
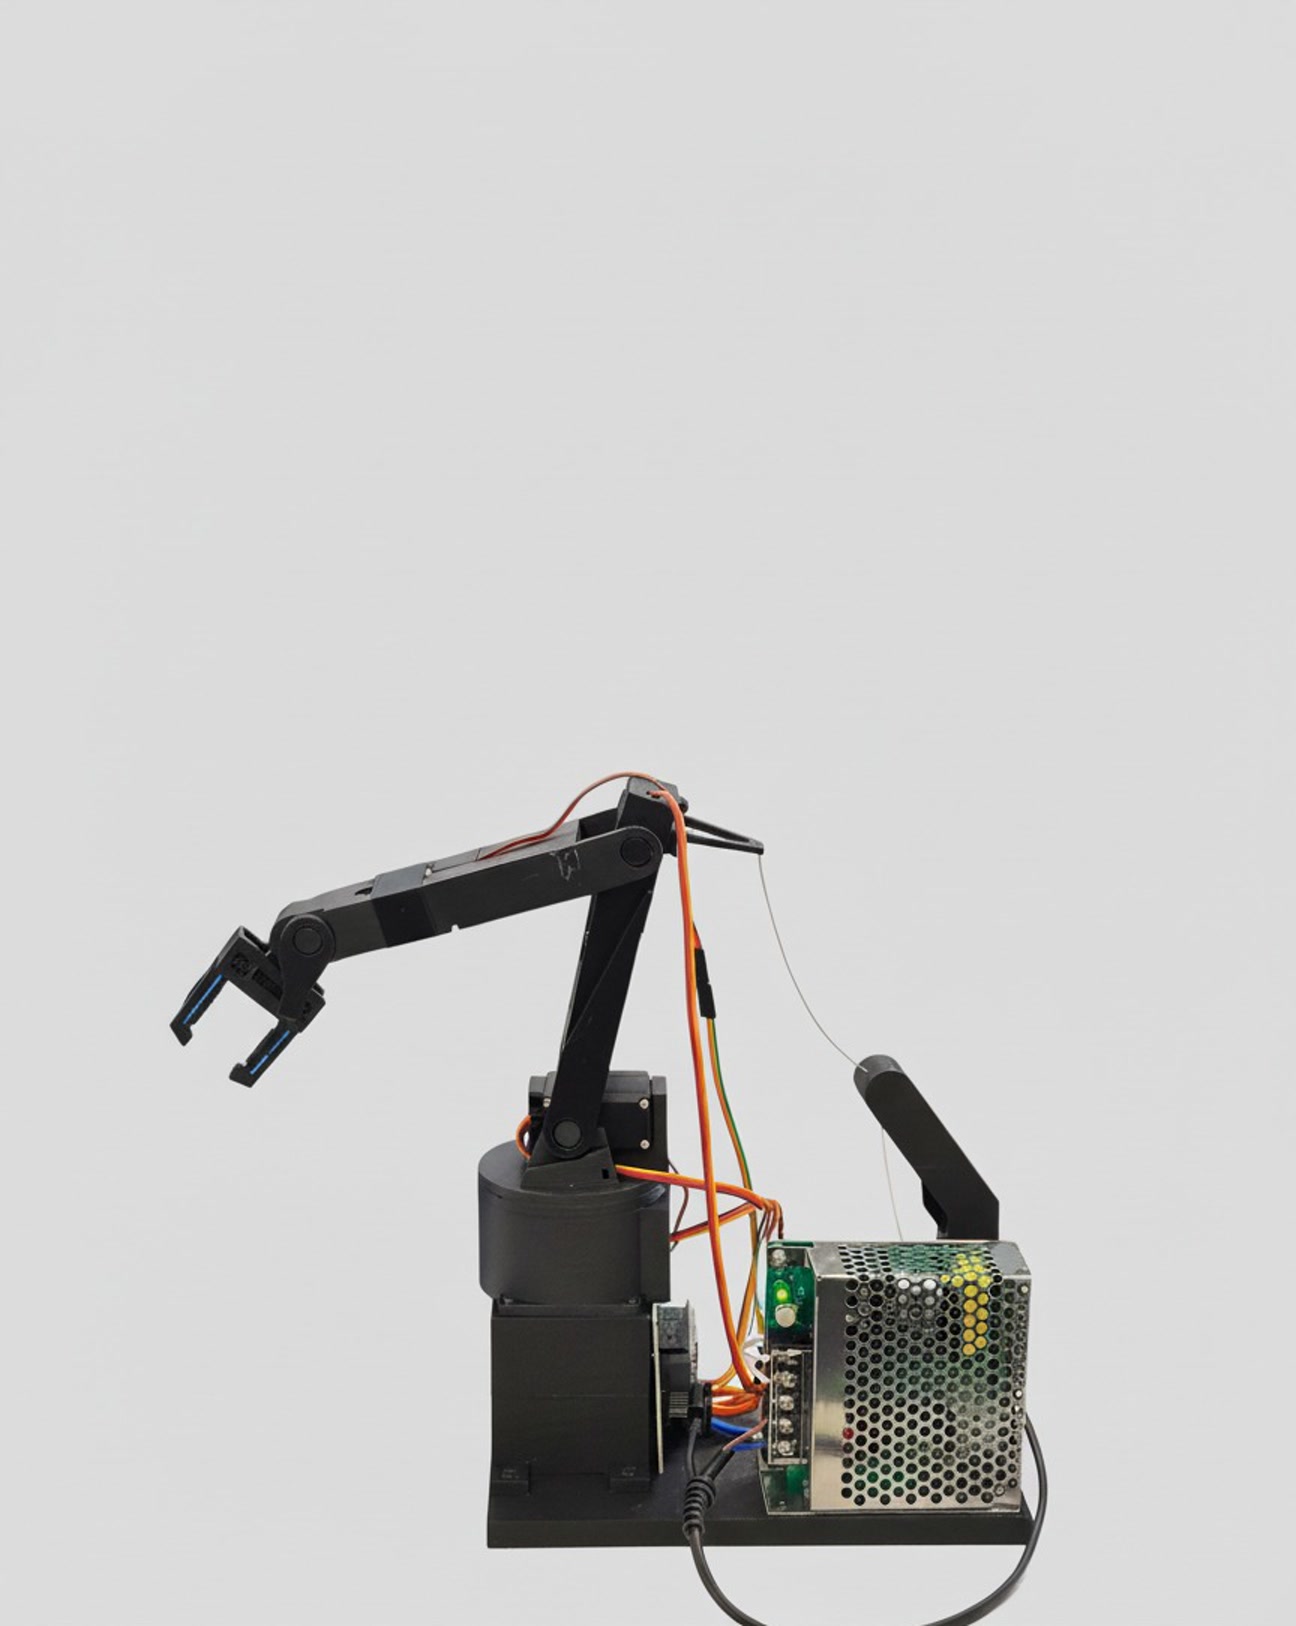
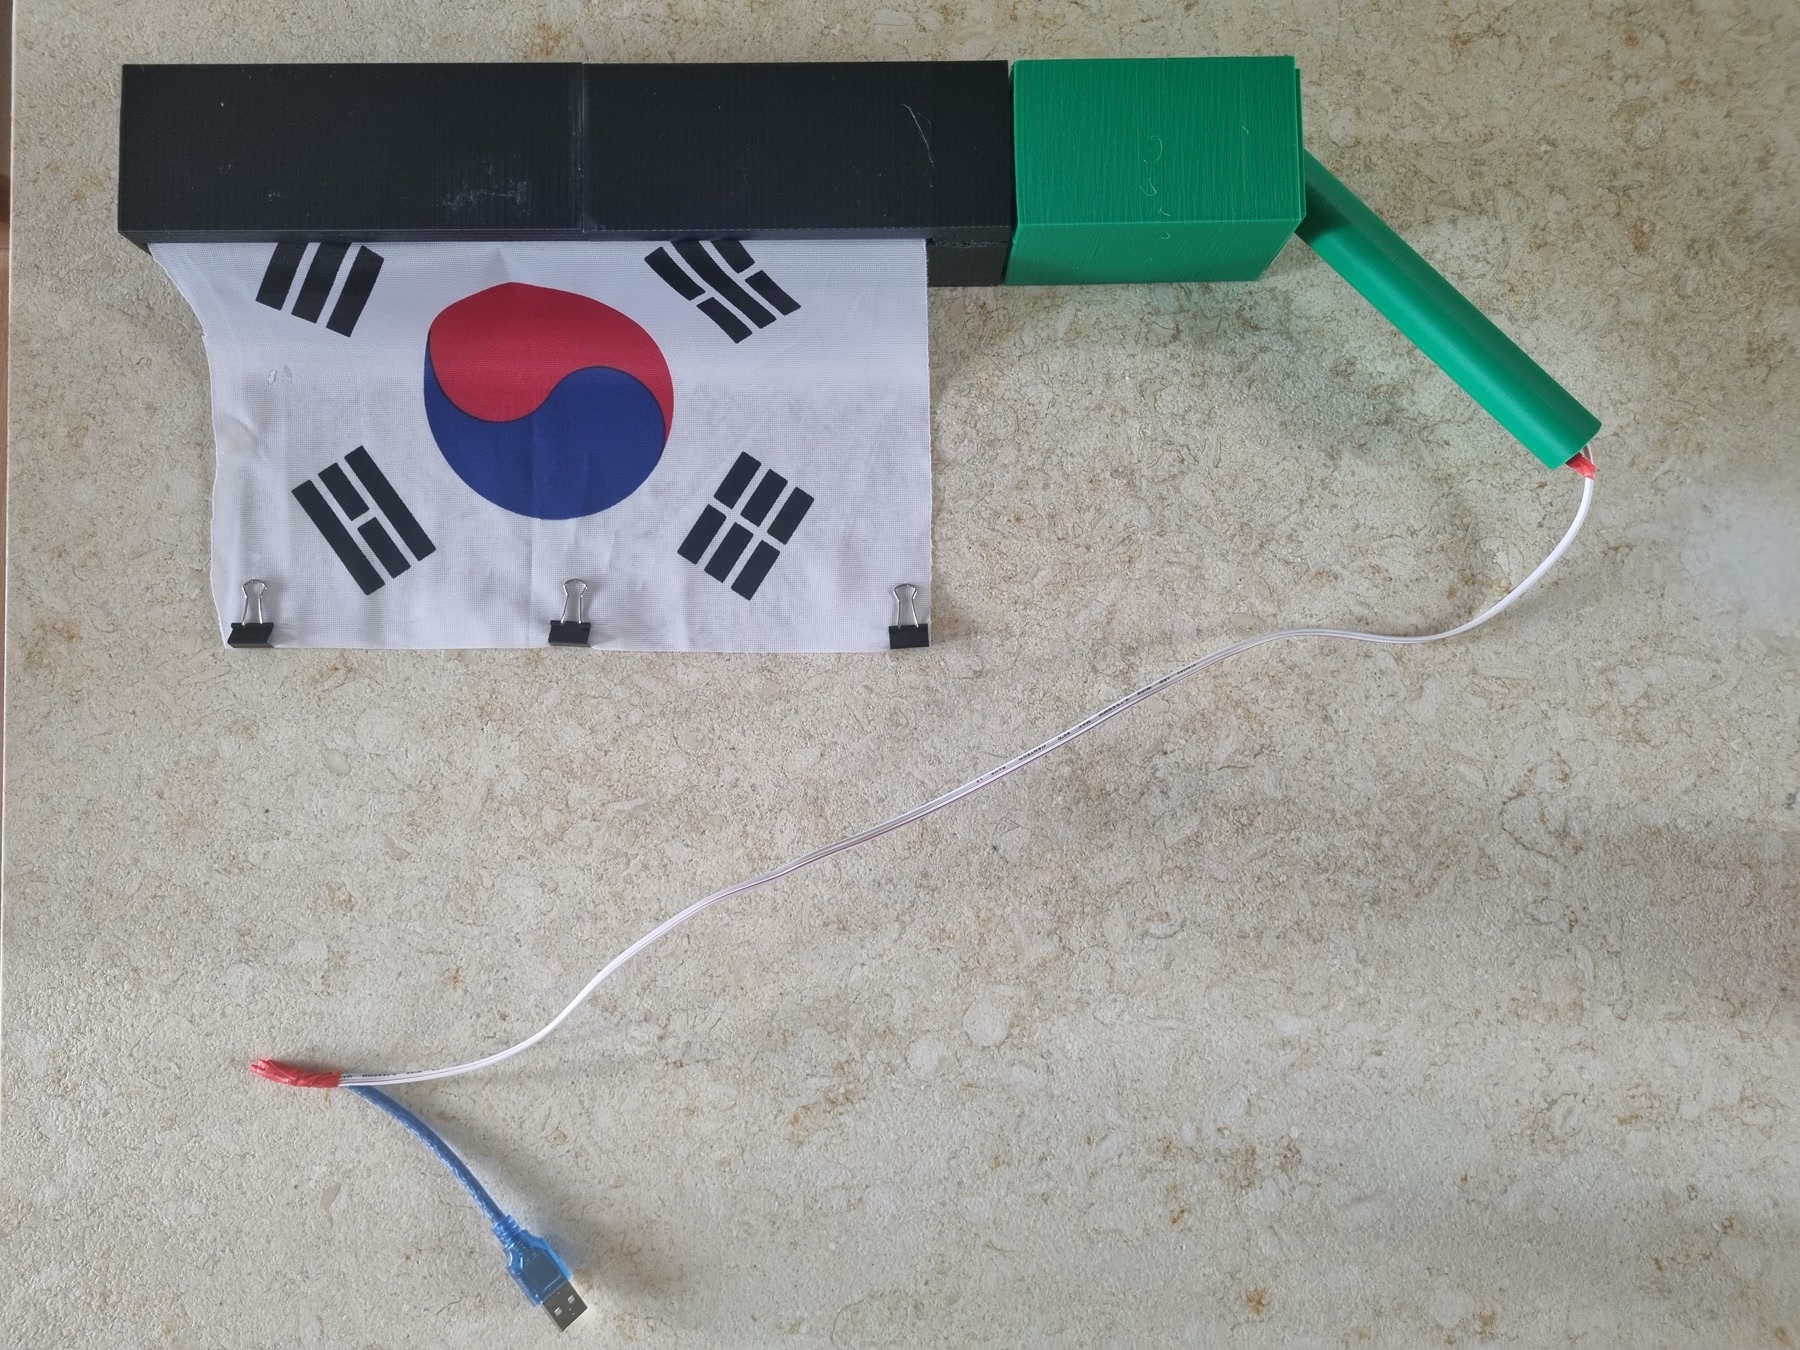
겉모양만 출력하는 것이 아니라 보드, 센서, 모터, 배선과 체결 위치를 고려해 실제로 조립되고 움직이는 구조를 만듭니다. 3D 프린팅 로봇팔 구조, 모터 구동 국기함 하우징, 교육용 드로잉 로봇처럼 전자부품과 기구가 함께 작동하는 공개 사례가 있습니다.
전자부품 크기, 배선 경로, 가동 범위와 조립 순서를 기준으로 구조를 정리합니다.
부품 고정, 체결, 간섭과 출력 방향을 고려해 제작 가능한 형상으로 모델링합니다.
용도에 맞춰 부품을 출력하고 실제 조립에 필요한 기본 후가공을 진행합니다.
보드·센서·모터와 배선을 하우징에 결합하고 작동 상태를 확인합니다.
실제 부품 치수와 원하는 외형, 사용·시연 조건을 확인합니다.
내부 배치, 체결부와 움직이는 부품의 간섭을 확인합니다.
출력물에 부품을 맞춰 보고 필요한 치수와 구조를 조정합니다.
전자부품을 결합해 외형과 실제 동작을 함께 확인합니다.
아래 사례는 3D 프린팅 구조 또는 하우징과 전자부품·구동부를 결합한 공개 프로젝트입니다.
보유한 3D 파일과 조립 조건을 확인한 뒤 출력만 필요한 경우와 모델 수정이 필요한 경우를 구분해 검토합니다.
네. 프로젝트에 따라 회로·펌웨어·배선·기구 조립을 하나의 작동 시제품 범위로 구성할 수 있습니다.
현재 준비된 자료와 필요한 동작을 알려주시면 가능한 제작 범위부터 함께 정리합니다.