컬러 추적 라인트레이서
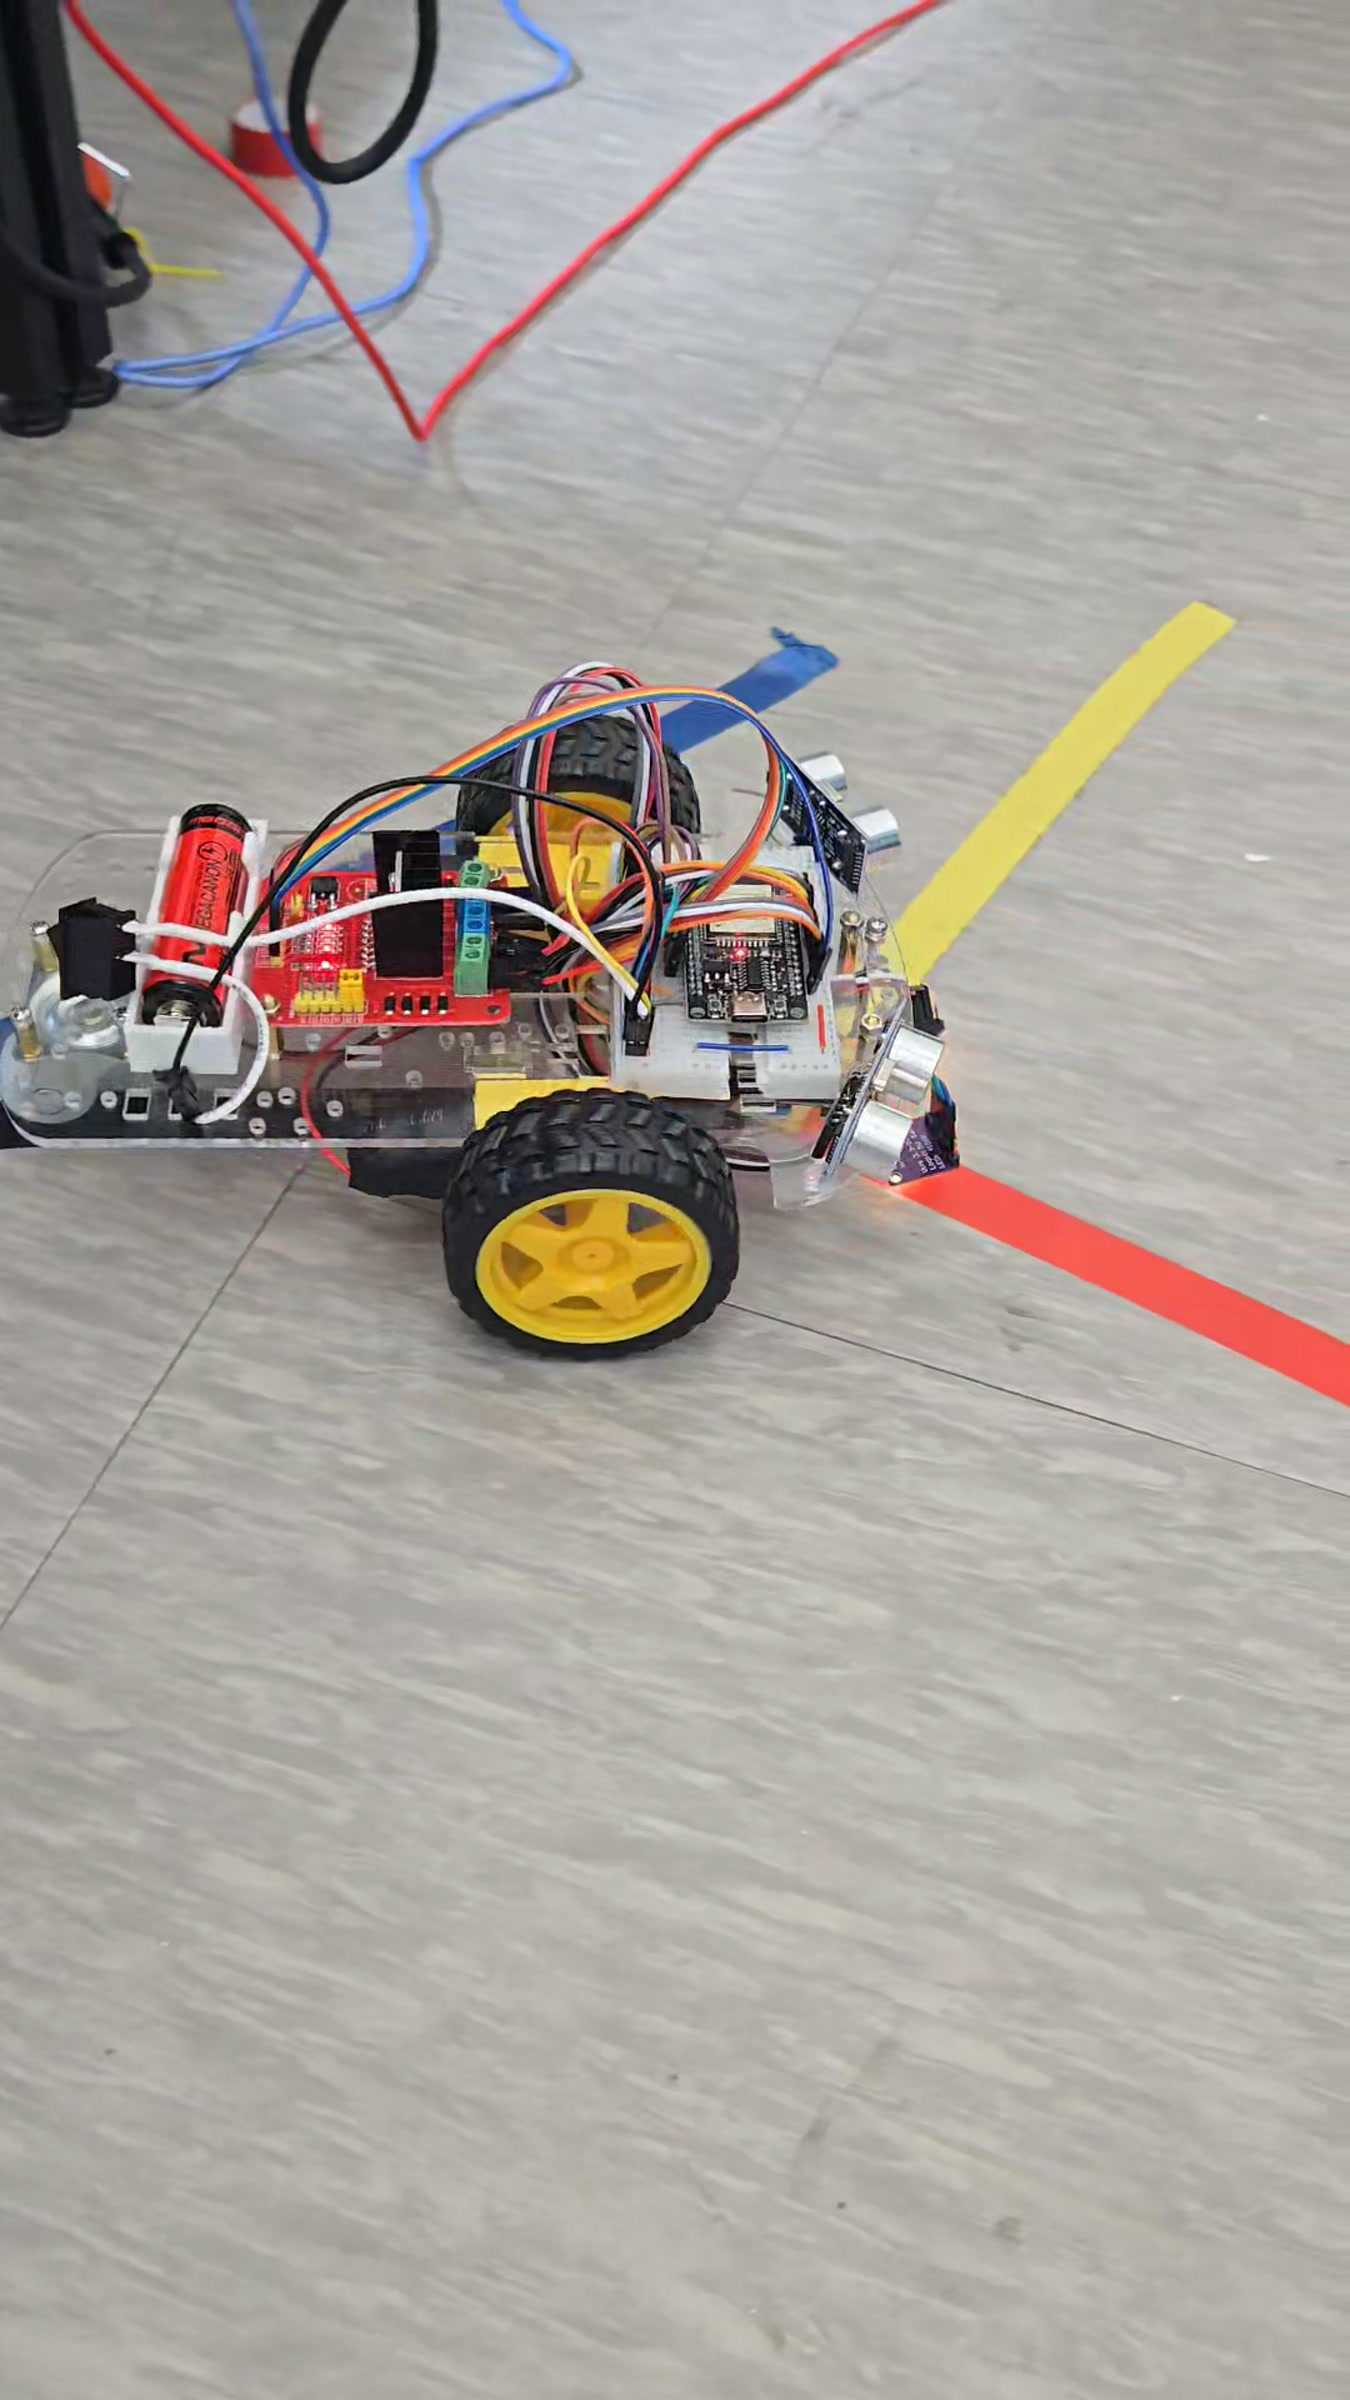
ESP32와 컬러·라인 센서를 구성하고 Bluetooth로 Android 앱을 연동한 주행 로봇 시제품
TECH / SCOPE
기술 구성과 작업 범위
- CONTROLLER
- ESP32
- SENSING
- Line Tracking / Color Detection
- COMMUNICATION
- Bluetooth
- INTERFACE
- Android Smartphone App
- WORK SCOPE
- Firmware / App Integration / Chassis Assembly / Wiring / Driving Test
01THE CHALLENGE
어떤 문제를 해결했나요?
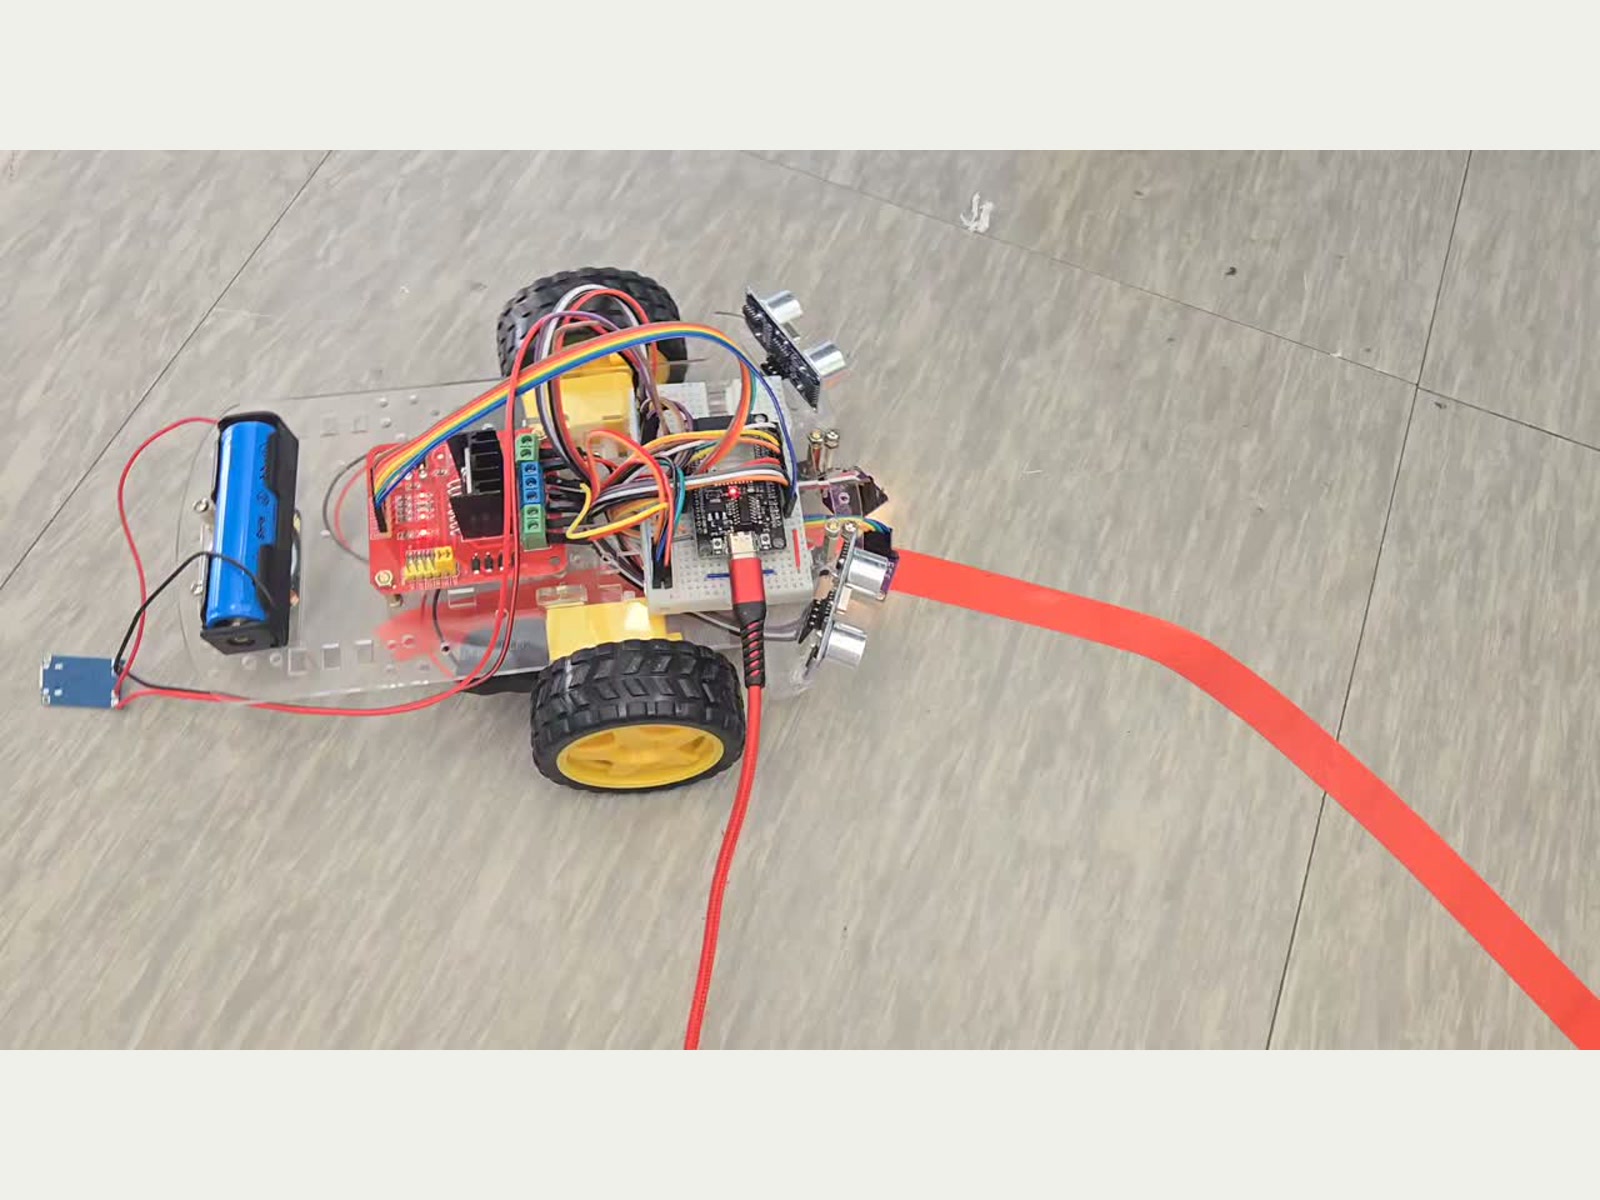
단순히 라인을 따라가는 것을 넘어, 주행 중 컬러를 구분하고 인식 결과에 따라 주행 동작을 바꾸는 기능이 필요했습니다. 제어보드, 센서, 구동부와 배선을 차체 안에 배치하면서 실제 주행에 맞는 구조로 조립해야 했습니다.
02THE BUILD
무엇을 어떻게 만들었나요?
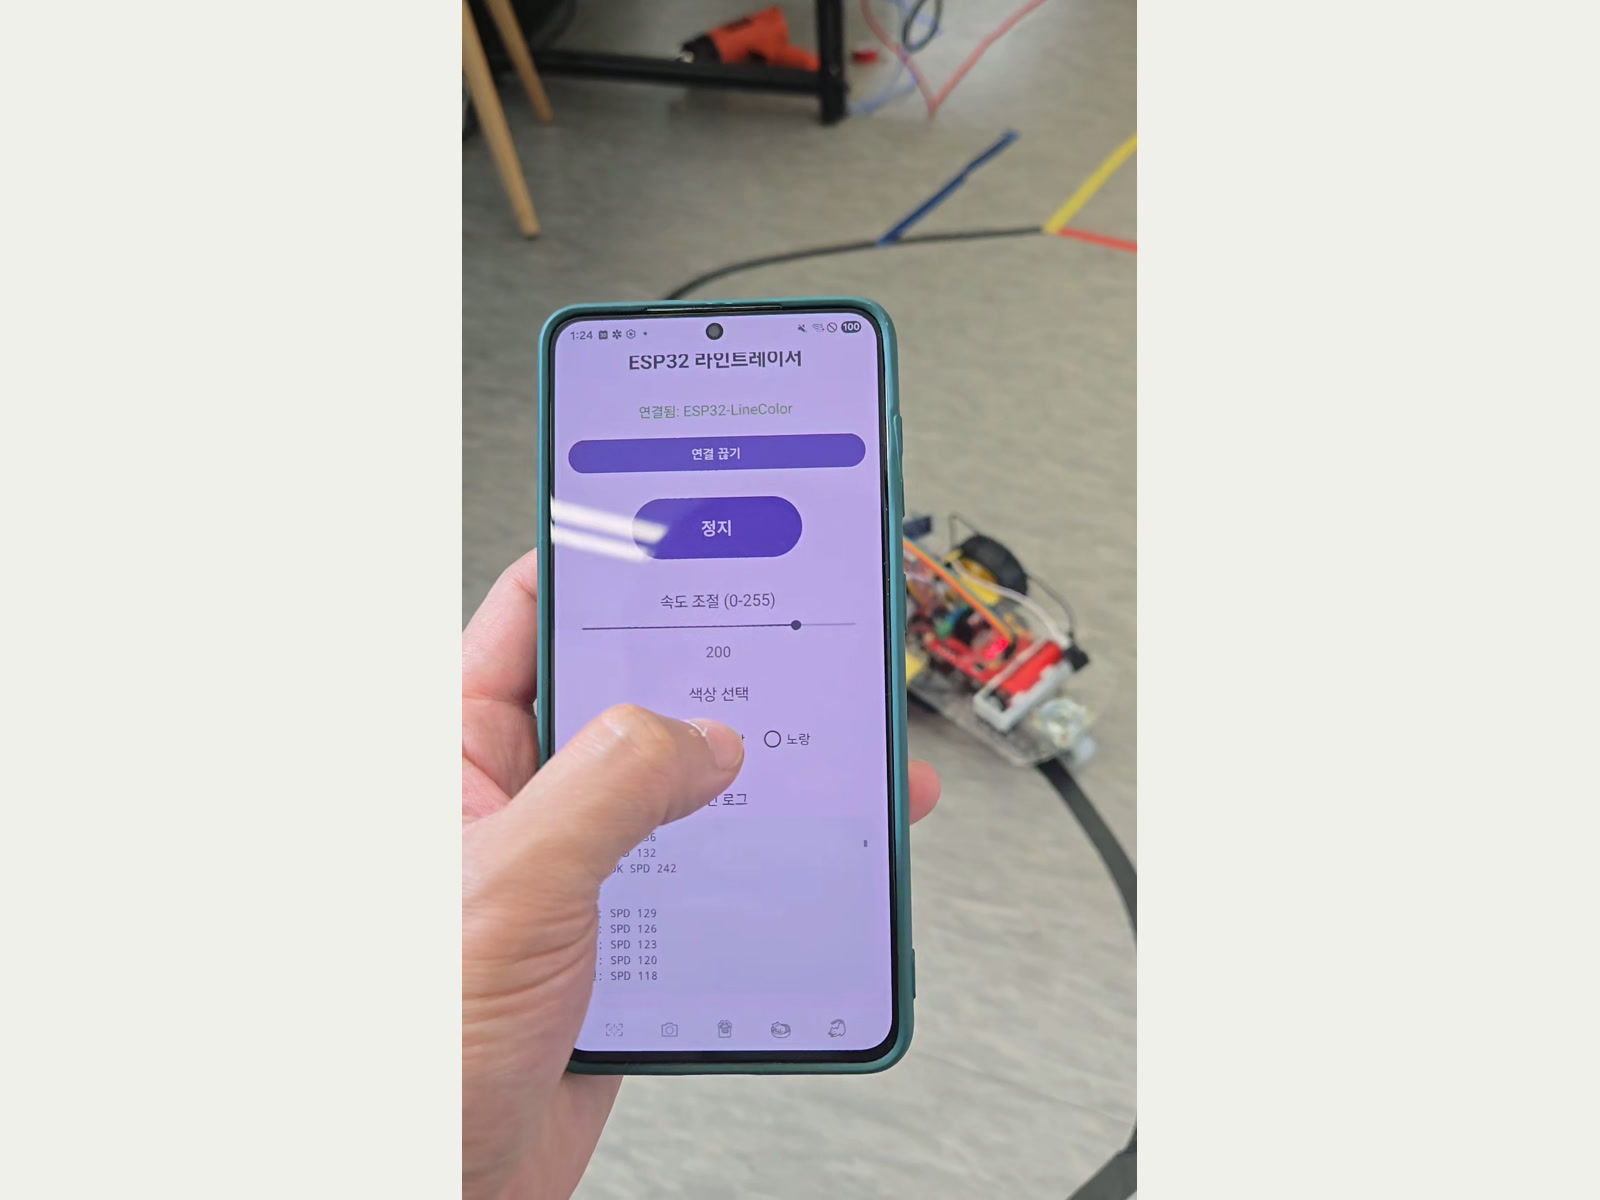
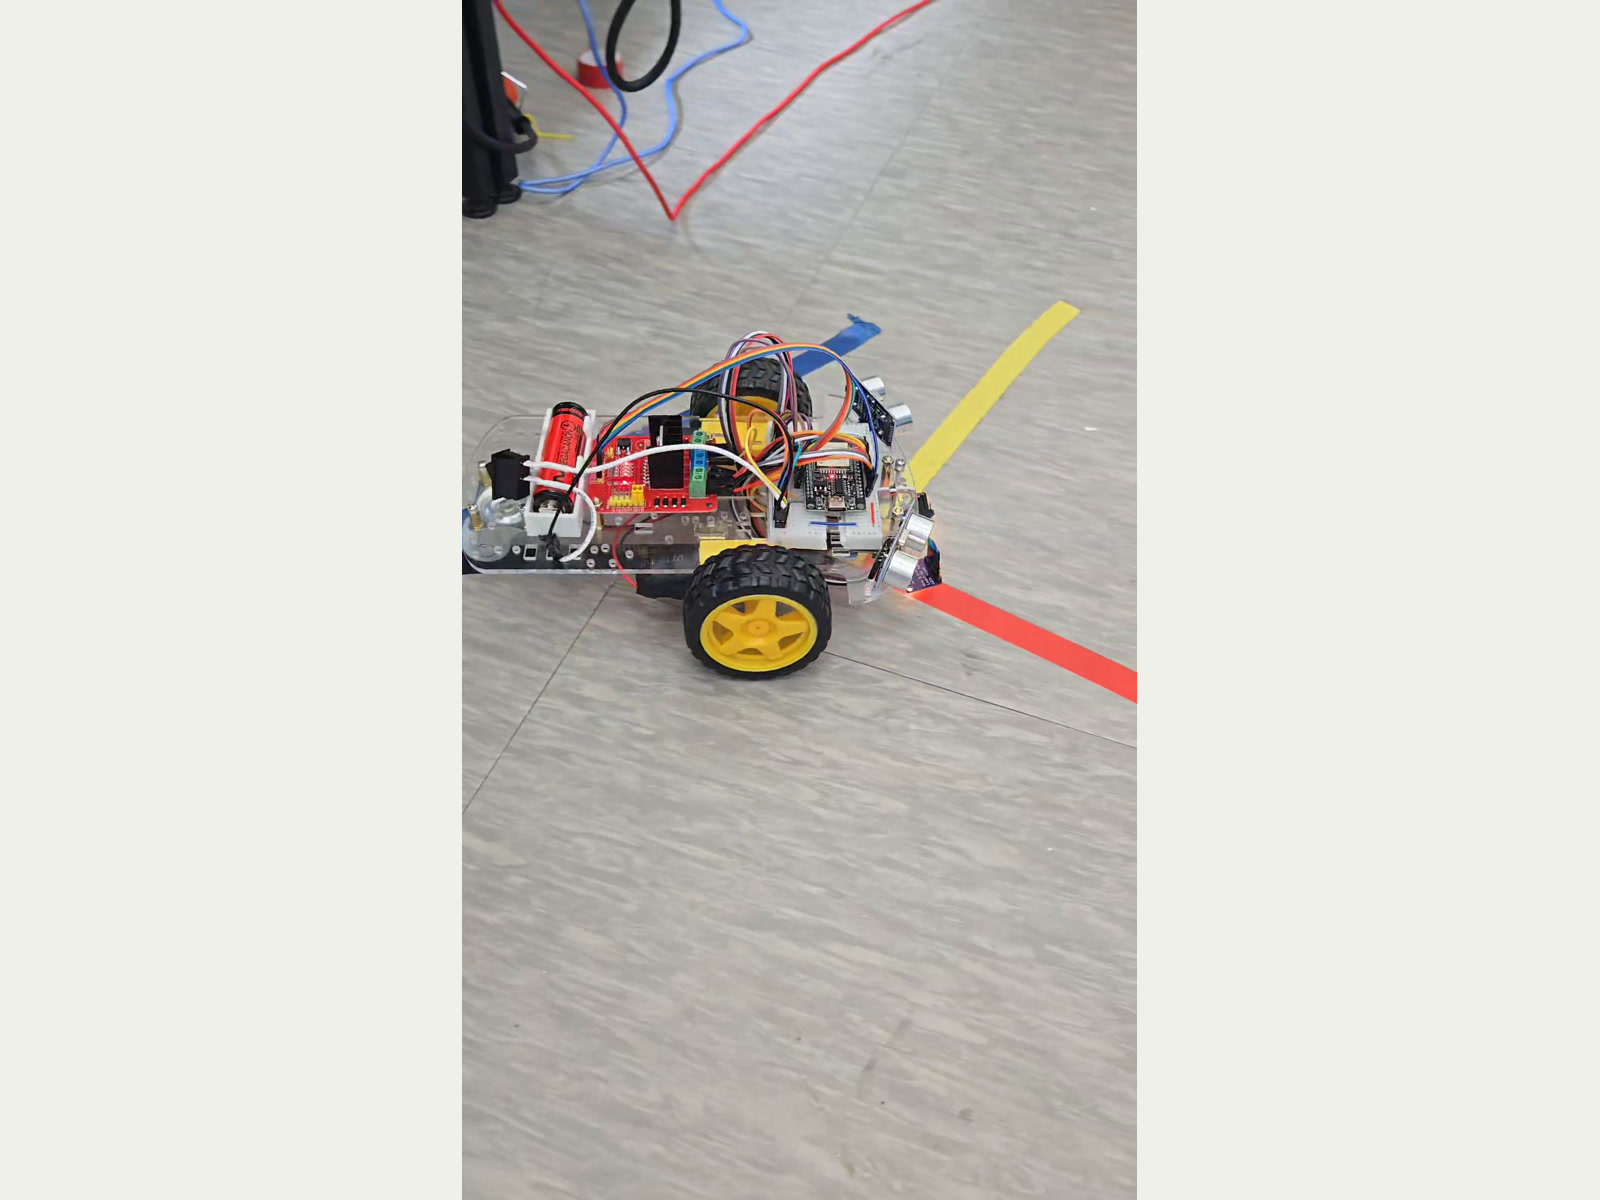
ESP32를 중심으로 라인트레이싱 센서와 컬러 구분 센서를 연결하고, 센서 입력에 따라 주행하는 펌웨어를 구현했습니다. Android 스마트폰 앱과 Bluetooth로 연결해 주행 시작·정지, 색상 선택과 센서 보정 기능을 연동했습니다. 펌웨어 작성에 그치지 않고 차량 차체 조립, 내부 배선, 실제 트랙 주행 테스트와 센서 위치·주행 로직 조정까지 진행했습니다.
03TECHNICAL NOTE
실제 주행에 맞춘 제어
주행 제어는 ESP32 펌웨어에서 센서 입력을 읽고 구동 명령을 결정하도록 구성했습니다. 스마트폰 앱은 Bluetooth를 통해 주행 시작·정지, 대상 색상 선택, 센서 보정 명령을 전달합니다. 센서 값을 읽는 것으로 끝내지 않고 실제 트랙 주행을 반복하면서 센서 위치와 주행 로직을 함께 조정했습니다.
04THE RESULT
실제 결과는 어땠나요?
실제 트랙에서 라인을 따라 주행하고 선택한 색상을 인식해 주행 동작에 반영하는 과정을 확인했습니다. 스마트폰 앱에서 Bluetooth 연결 후 주행 시작·정지, 색상 선택과 센서 보정 명령이 전달되는 제어 흐름도 구현했습니다.
05 / MAKING PROCESS
제작 과정
비슷한 시제품 제작이
필요하다면
현재 자료와 필요한 동작을 알려주시면 가능한 제작 범위부터 함께 정리합니다.
시제품 제작 문의